
-
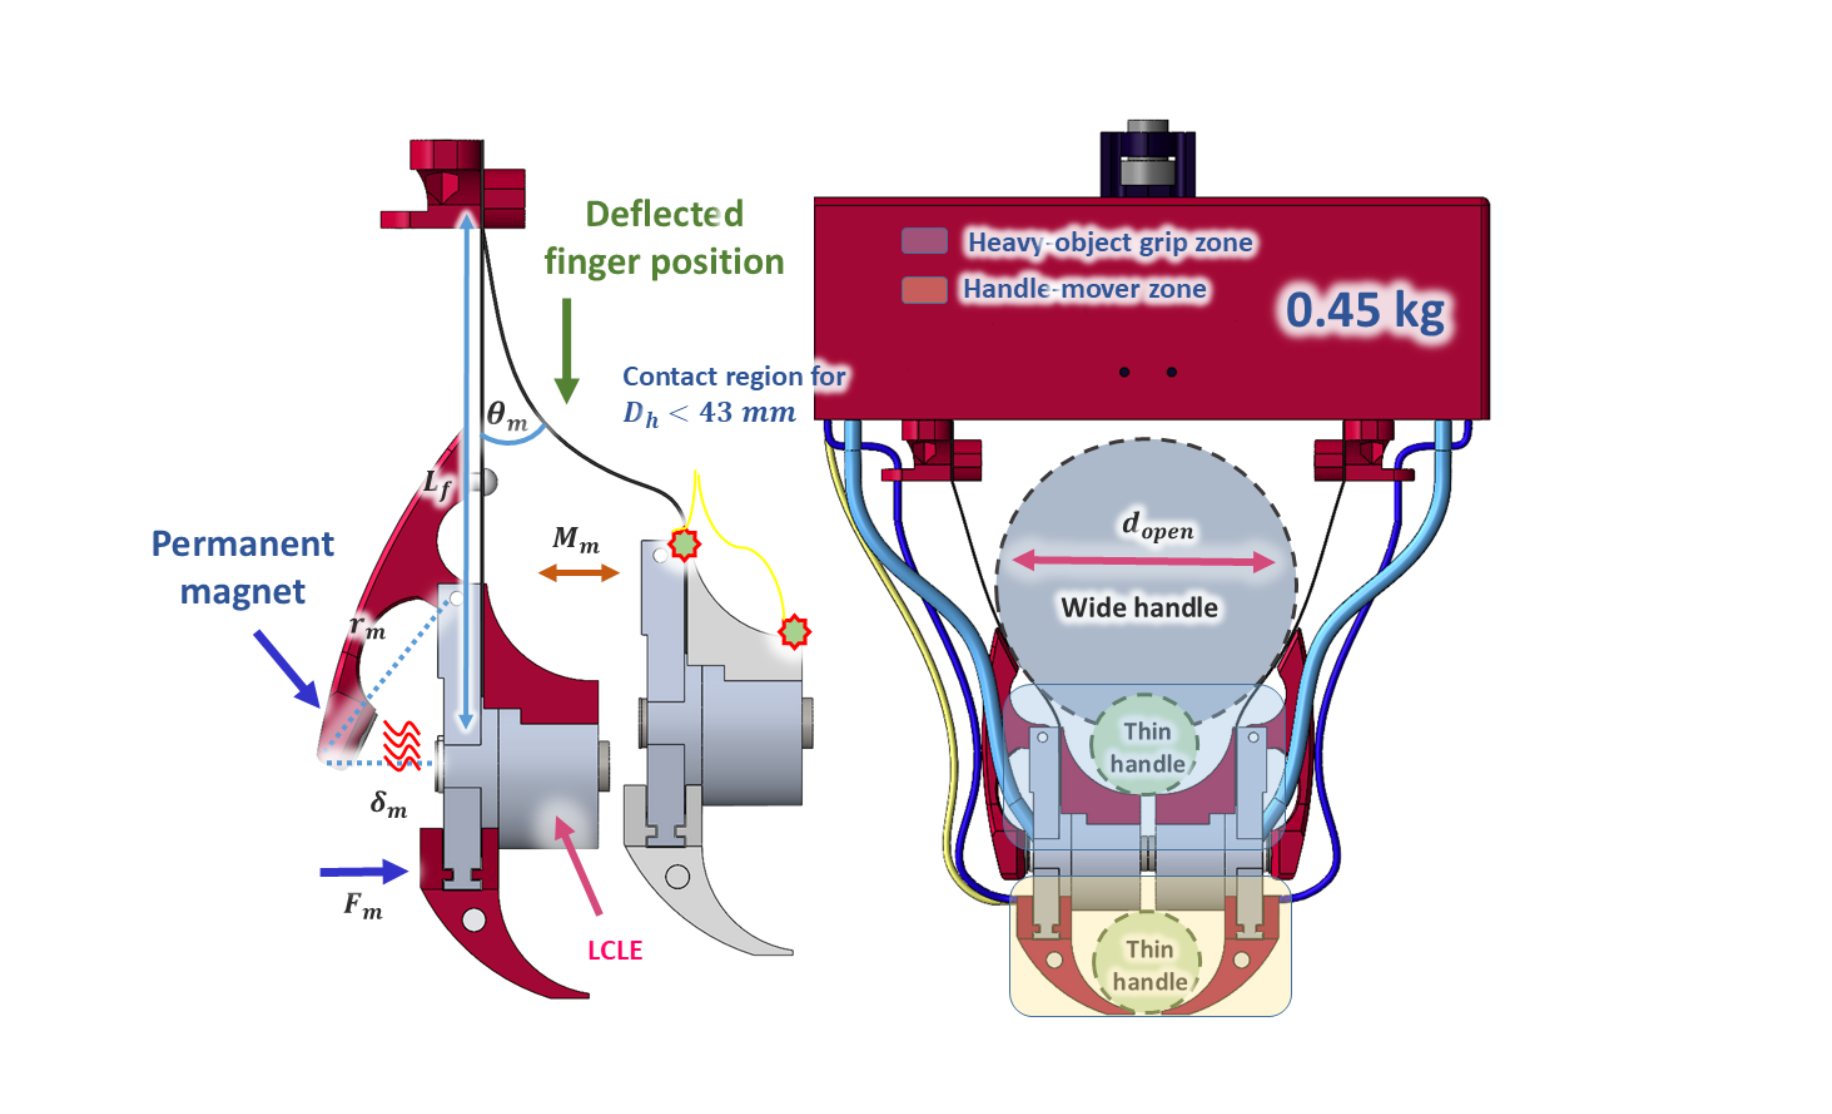
Un innovador sistema que combina electroimanes, imanes permanentes y elementos flexibles permite mejorar la manipulación robótica de objetos con diferentes formas y tamaños.
Colaboró con la información:
Mauricio Rodríguez Calvo, académico de la Universidad Técnica Nacional
El Dr. Ing. Mauricio Rodríguez Calvo, académico de la Universidad Técnica Nacional (UTN), obtuvo la aceptación de un segundo artículo científico en el Latin American Robotics Symposium (LARS 2026), conferencia internacional que reunirá a investigadores y especialistas en robótica del 4 al 6 de noviembre de 2026 en Bogotá, Colombia.
La investigación, titulada “Grasping-Region Expansion Using Rear-Pole Magnets in Electromagnetic Grippers” (Ampliación de la región de agarre mediante imanes de polo posterior en pinzas electromagnéticas), presenta una solución innovadora para uno de los desafíos más importantes de la manipulación robótica: permitir que un mismo mecanismo pueda sujetar objetos de diferentes formas y dimensiones.
El sistema estudiado utiliza una pinza robótica flexible equipada con electroimanes refrigerados por líquido y pequeños imanes permanentes ubicados detrás de sus extremos. Cuando los electroimanes se activan, generan fuerzas magnéticas que producen una deformación controlada de los soportes flexibles de fibra de carbono, ampliando el espacio disponible para introducir el objeto antes de sujetarlo.
Uno de los resultados más relevantes fue el incremento de aproximadamente un 117 % en la distancia máxima de captura magnética, que pasó de 23 a 50 milímetros gracias a la incorporación de los imanes posteriores.
Este avance permite ampliar la región de agarre y reducir las interferencias mecánicas durante la manipulación, facilitando la interacción del robot con objetos de distintos tamaños.
La investigación también evaluó experimentalmente el comportamiento del mecanismo al manipular agarraderas circulares, rectangulares y triangulares, identificando cómo su geometría influye en la fuerza de sujeción y en la precisión de los sensores utilizados para medir el peso.
Estos resultados aportan conocimientos importantes para el desarrollo de sistemas robóticos más versátiles, con potencial aplicación en automatización industrial, manipulación de cargas y tecnologías de robótica flexible.
El artículo fue desarrollado conjuntamente con los investigadores Dr. Toshihiro Nishimura y el Prof. Dr. Tetsuyou Watanabe, de la Universidad de Kanazawa, Japón, y reconoce la colaboración del Flex-Lab de la Universidad Técnica Nacional, así como de las carreras de Ingeniería Electrónica, Ingeniería Mecatrónica e Ingeniería en Producción Industrial.
La aceptación de esta segunda investigación en LARS 2026 evidencia la continuidad del trabajo científico internacional desarrollado por el Dr. Rodríguez y fortalece la proyección de la UTN en el campo de la robótica avanzada.