
-
Investigador de la UTN destaca en conferencia internacional de robótica con innovador sistema de control inteligente
Colaboró con la información:
Mauricio Rodríguez Calvo, profesor de la Universidad Técnica Nacional
Investigación propone que los robots puedan reconocer el peso de los objetos que manipulan y ajustar automáticamente la energía necesaria para levantarlos.
El Dr. Ing. Mauricio Rodríguez Calvo, profesor de la Universidad Técnica Nacional (UTN), logró la aceptación de un artículo científico en el Latin American Robotics Symposium (LARS 2026), uno de los principales encuentros internacionales de investigación en robótica de América Latina, que se celebrará del 4 al 6 de noviembre de 2026 en la Universidad Militar Nueva Granada, en Bogotá, Colombia.
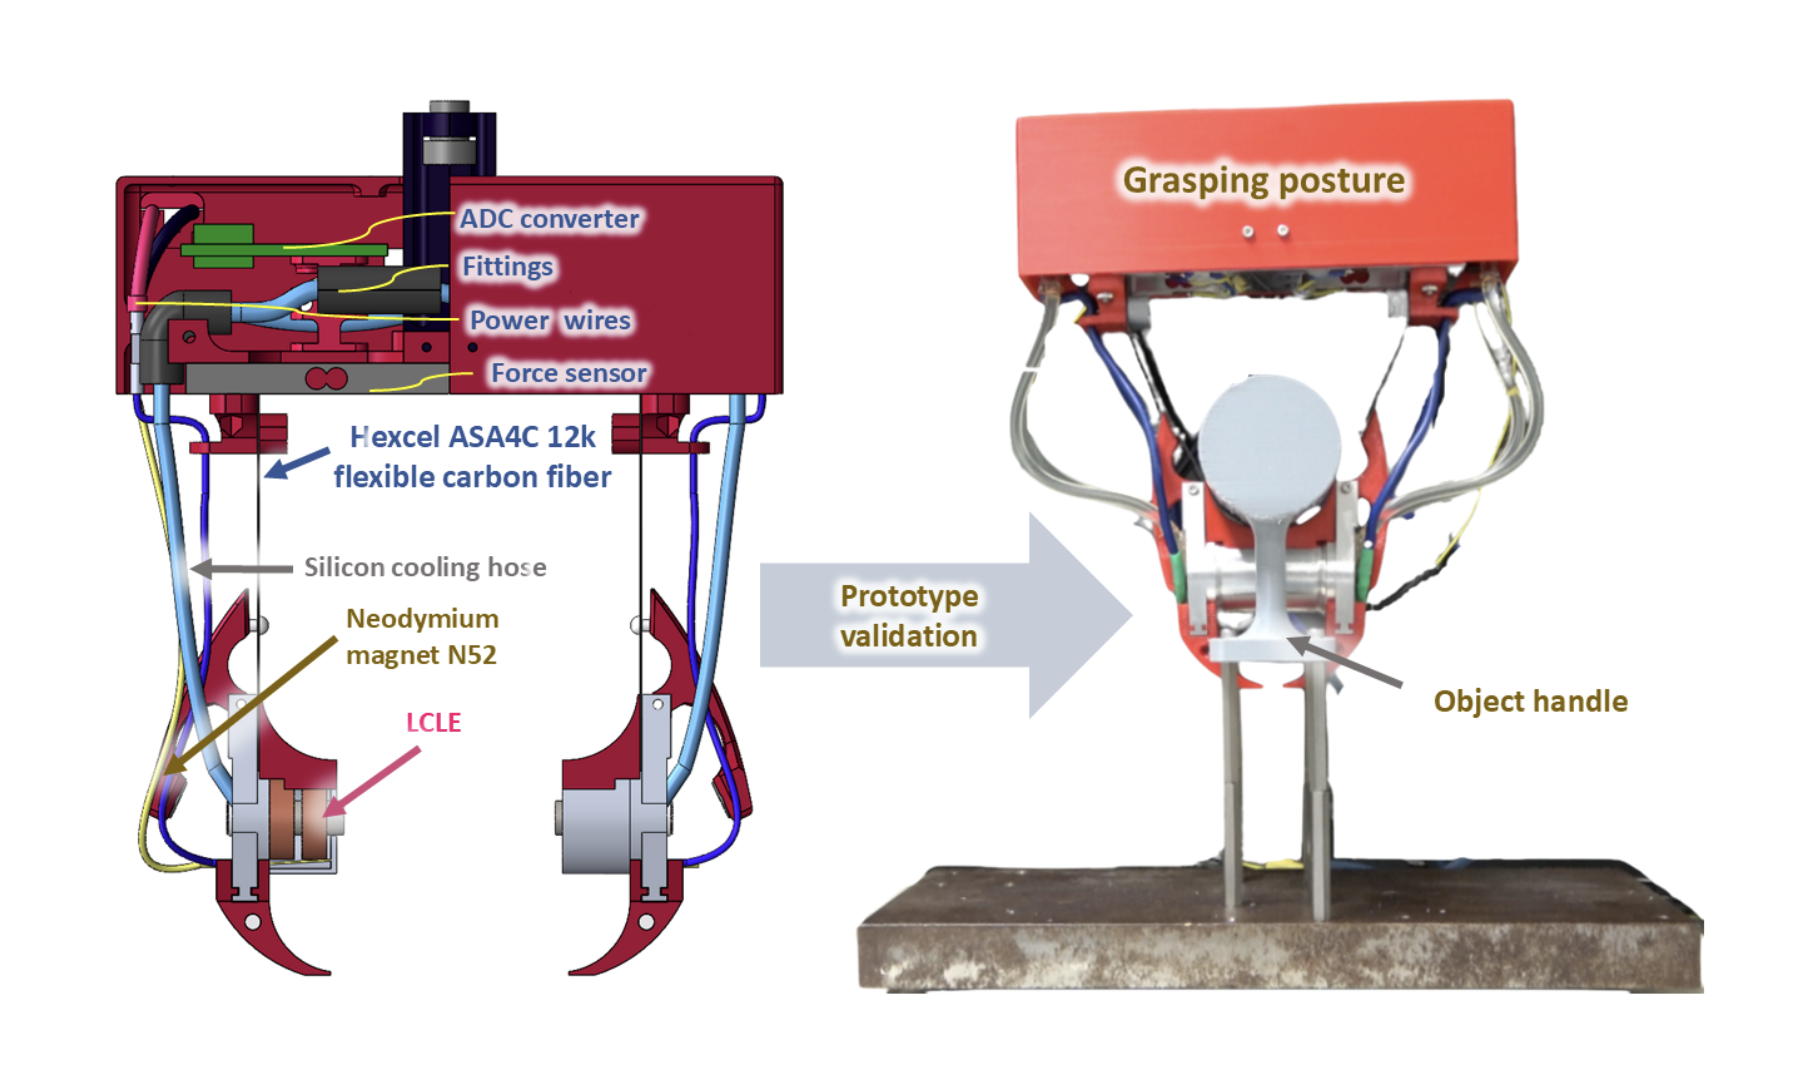
El artículo, titulado “Bayesian Weight Estimation for Adaptive Power Control in Electromagnetic Robotic Grippers” (Estimación bayesiana del peso para el control adaptativo de potencia en pinzas robóticas electromagnéticas), presenta una estrategia de control inteligente que permite a un robot estimar el peso de un objeto mientras lo levanta y ajustar progresivamente la energía que necesita para sostenerlo.
Uno de los principales desafíos de los sistemas robóticos utilizados para manipular objetos pesados es el elevado consumo energético. Tradicionalmente, algunos mecanismos electromagnéticos necesitan operar con niveles altos de potencia para garantizar un agarre seguro, incluso cuando manipulan objetos relativamente livianos.
Para enfrentar este problema, la investigación incorpora un método de estimación bayesiana, una herramienta matemática que permite procesar mediciones de sensores y reducir la incertidumbre sobre el peso del objeto. A partir de esta información, el sistema determina la potencia que debe suministrarse a los electroimanes, sin necesidad de conocer previamente el peso de la carga.
Los experimentos se realizaron con objetos de entre 5 y 9 kilogramos, demostrando la viabilidad de estimar progresivamente su peso y regular la potencia durante el levantamiento. Esta estrategia abre oportunidades para desarrollar sistemas robóticos con un funcionamiento energético más eficiente, especialmente en aplicaciones industriales y de manipulación automatizada.
El trabajo fue desarrollado en colaboración con los investigadores Dr. Eng. Toshihiro Nishimura y el Prof.Dr. Tetsuyou Watanabe, de la Universidad de Kanazawa, Japón, como parte de una línea de investigación sobre sistemas electromagnéticos y robótica flexible.
La aceptación de este artículo representa un reconocimiento a la investigación desarrollada por el académico de la UTN y contribuye a proyectar internacionalmente el trabajo científico vinculado con la robótica, la inteligencia artificial y los sistemas de control avanzado.